Le problème
Toucher sans déplacer
Sans caméra, toucher un objet le déplace, et ce que le robot sait de la scène devient faux.
Les capteurs tactiles proposés pour le SO-101 sentent en appuyant. Or un gobelet vide bascule sous environ 9 mN poussé en haut, soit le poids d'un gramme.
L'inspiration
Des poils avant les doigts
Plusieurs animaux explorent avec des poils avant de toucher avec les pattes ou la bouche.
Le rat
Il balaie ses vibrisses plusieurs fois par seconde pour trouver la position et la forme des objets dans le noir.
Le chat
Il voit mal de très près. Au moment d'attraper, ses moustaches prennent le relais de la vue.
Le lamantin
Il sent et saisit sa nourriture avec les poils raides autour de sa bouche.
Exemples tirés de connaissances générales en biologie.
La pince
Explorer, saisir, relier
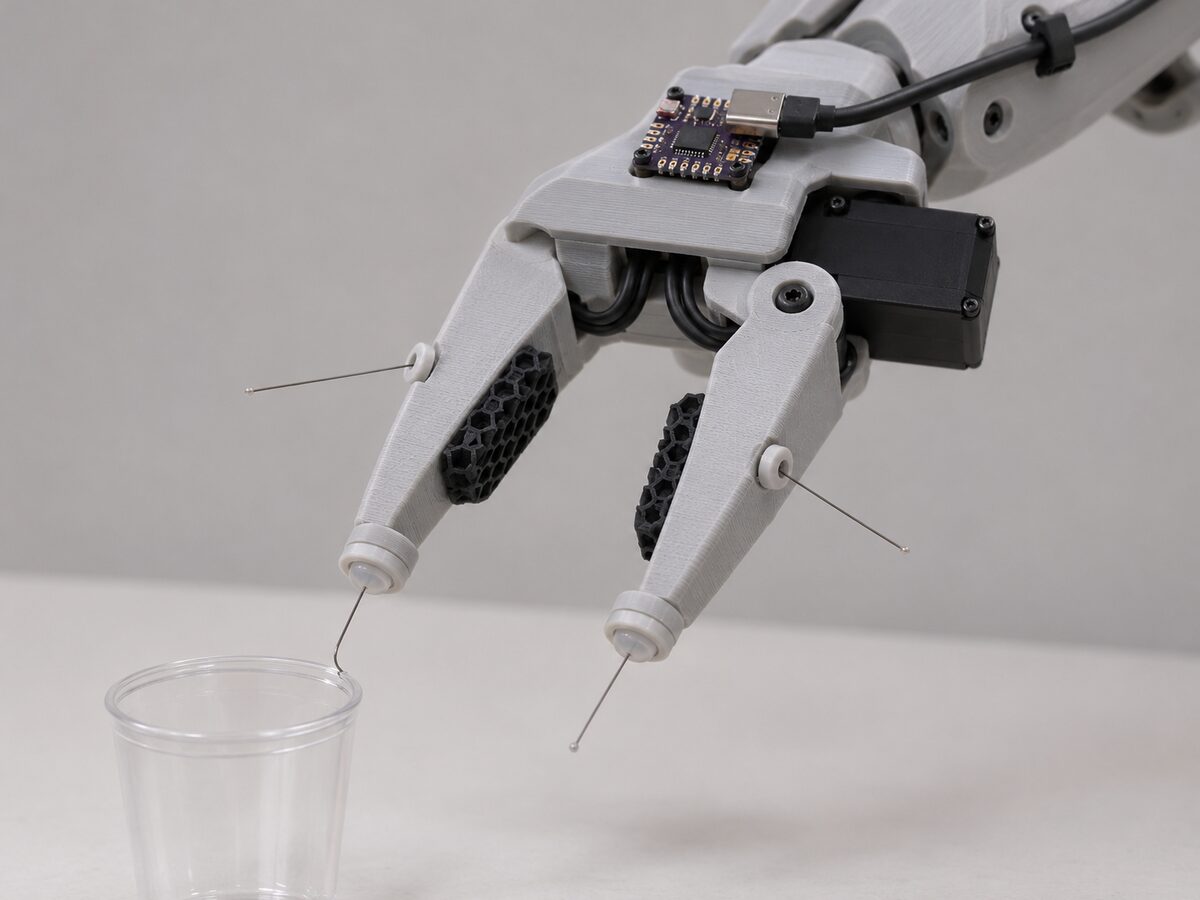
Les vibrisses explorent, les coussinets saisissent, une carte relie le tout.
- 4 vibrisses pour explorer : 2 en pointe, inclinées de 20 à 30°, et 2 sur les côtés.
- 2 coussinets magnétiques pour saisir : force, cisaillement, glissement.
- 1 capteur de référence, sans aimant, qui retire le champ terrestre et le parasite du moteur.
- Un embout imprimé prolonge chaque pointe, trop fine pour loger une vibrisse.
Les signaux des servos servent de référence gratuite. Tout tient sur des doigts d'environ 60 mm, avec 7 capteurs magnétiques et un petit microcontrôleur logé à la place de la caméra de poignet.
Comment marche une vibrisse
Un poil, un aimant, un capteur
Un aimant collé au pied du poil bascule au-dessus d'un capteur magnétique.
Le poil touche avec quelques millinewtons, trop peu pour pousser un objet posé à plat. Un objet qui roule, comme une balle, bougera quand même.
Pour savoir où a lieu le contact, on regarde combien la base tourne pour chaque millimètre d'avance du bras : plus le contact est proche de la base, plus elle tourne. C'est le principe de Solomon et Hartmann, observé chez le rat. L'avance du bras est connue par ses servos.
La carte des contacts
Une image à la place de la caméra
Le robot dessine ce qu'il a touché, et aussi tout ce qu'il a balayé sans rien toucher.
La position de chaque vibrisse se calcule depuis les angles du bras. La carte est une grille vue de dessus, en cases de 5 mm, rendue en image de 224 × 224 pixels. Elle sert de mémoire à la politique et d'écran à l'opérateur.
- Inconnu : jamais exploré.
- Libre : balayé sans contact.
- Occupé : contact détecté.
- La pince et ses vibrisses.
Pour collecter les démonstrations, l'opérateur pilote le bras en regardant la carte, pas la scène. Il a ainsi presque la même information que le robot. Après une prise, la zone autour de la pince redevient inconnue : les objets ont pu bouger.
Ce qui existe et ce qui est nouveau
Le capteur existe déjà
Lin et al. ont déjà monté ce capteur sur un bras industriel. La nouveauté n'est pas le capteur, mais son usage.
| Travail | Ce qu'il fait déjà | Ce qui lui manque |
|---|---|---|
| Lin et al. 2022 | Même vibrisse (nitinol, aimant, capteur magnétique) sur un bras industriel, contact localisé au millimètre | Politique apprise |
| Lin et al. 2024 | Carte d'occupation par vibrisses le long d'un bras | Politique apprise |
| Exploratory Hand, 2021 | Mesure le déplacement des objets pendant le sondage | Vibrisses |
| GLoTouch, 2026 | Recherche et saisie sans caméra par une sonde sur pince | Carte et politique apprise, d'après son résumé |
| Visible Touch, TAP-VLA | Dessinent le toucher dans l'image de la caméra pour un modèle vision-langage-action | Fonctionnement sans caméra, mémoire des contacts |
| Ce projet | Vibrisses et apprentissage par imitation, carte en image sans caméra, sur une pince à bas coût | |
Une vingtaine de recherches d'antériorité, en novembre 2026, n'ont rien trouvé qui combine ces trois points. Le domaine bouge vite : la recherche sera refaite avant de publier.
Ce qui a été vérifié
Sur le papier seulement
Les ordres de grandeur tiennent, mais ce sont des calculs et des fiches techniques : rien n'est encore mesuré.
| Point | Ordre de grandeur calculé | À confirmer |
|---|---|---|
| Signal d'une vibrisse | 0,1 à 0,2 mT pour 10 mm d'enfoncement, soit 30 à 50 fois le bruit du capteur | Sur banc |
| Force de contact | Moins de 2 mN visés pour 5 mm d'enfoncement | Sur banc |
| Parasite du moteur au bout du doigt | 5 à 30 µT, corrigeable par étalonnage | Premier test |
| Course du bras avant l'arrêt | 3 à 7 mm à 5 cm/s, pour un poil de 50 à 60 mm | Sur le bras |
| Masse ajoutée | 15 à 25 g | Pince complète |
Les documents de conception ont aussi été relus trois fois, sous trois angles : originalité, faisabilité technique, solidité scientifique. Ces relectures ont corrigé le plan, elles ne remplacent pas une mesure.
Le plan
Le test qui décide
Tout se joue à la phase 5 : une vibrisse déplace-t-elle moins les objets que les autres façons de détecter un contact ?
Les phases 1 à 5 coûtent peu, et chacune peut arrêter le projet avant d'engager davantage.
- Phase 0Achats1-2 sem.
- Phase 1Parasite du moteur1 jour
- Phase 2Vibrisse sur banc1-2 sem.
- Phase 3Lecture sur PC2-3 jours
- Phase 4Vibrisse sur le bras1 sem.
- Phase 5Test de perturbation1-2 sem.
- Phase 6Pince complète2 sem.
- Phase 7Étalonnage2-3 jours
- Phase 8Carte des contacts1-2 sem.
- Phase 9Démonstrations à l'aveugle2 sem.
- Phase 10Expériences3-4 sem.
Bordure bleue : point d'arrêt possible. Fond bleu : décision principale.
Le test de perturbation
Cinq façons de détecter un contact, sur six objets légers (gobelet vide, canette vide, boîte en carton, mousse, petite bouteille, balle de ping-pong). On mesure le déplacement de l'objet, sa chute et la force au contact.
- Vibrisseflexion du poil
- Tige rigidemême longueur
- Proximitésans contact
- Bout du doigtcapteur sous coussinet
- Servos seulserreur de position
La tige rigide sépare deux effets : la vibrisse détecte-t-elle plus tôt parce qu'elle dépasse, ou plus doucement parce qu'elle est souple ? Les seuils de détection sont réglés pour le même taux de fausses alarmes.
- La vibrisse bat la tige et le doigt : on continue.
- Elle ne bat que le doigt : l'avantage vient de la portée. On le dit, et on mise davantage sur la carte.
- Aucune différence : on arrête les vibrisses et on se replie sur le coussinet magnétique seul.
Ensuite
Si la phase 5 est concluante : la pince complète, la carte, puis une politique ACT sur deux tâches où la vue est réellement bloquée, comme saisir un objet dans un bac couvert ou sous un tissu. La politique est comparée à une caméra placée dans la même occlusion, et à une politique codée à la main sur la carte. Vient ensuite un modèle vision-langage-action (SmolVLA), pour voir si son pré-entraînement aide sur une image de carte.
Statut
Où en est le projet
Le matériel du prototype est choisi et vérifié. Rien n'est encore construit ni mesuré.
Les premiers tests (parasite du moteur, vibrisse sur banc) commenceront à la réception des pièces. Cette page sera mise à jour avec les mesures, qu'elles confirment l'idée ou non.
La présentation du projet reprend ces points en diapositives.
Sources
Travaux cités
Chiffres tirés des résumés et des pages de projet, à revérifier dans les articles.
Vibrisses et exploration douce
- Lin et al. 2022, vibrisses sur l'effecteur d'un bras
- Lin et al. 2024, carte par vibrisses
- Exploratory Hand, 2021
- GLoTouch, 2026
- Solomon et Hartmann, version robot, 2010
- Réseau de vibrisses pour la prise, Nature Communications
- Vibrisse à effet Hall et localisation, 2026
- Xiao et al. 2021, objets poussés pendant l'exploration